
Có thể bạn quan tâm: Cách Vẽ Đường Thẳng Nail Chuẩn Chuyên Nghiệp: Hướng Dẫn Từ A Đến Z
TÓM TẮT
- 1 Mở Đầu
- 2 1. Kiến Thức Cơ Bản Về Đồ Thị Bode
- 3 2. Các Bước Cơ Bản Để Vẽ Đồ Thị Bode
- 4 3. Phương Pháp Vẽ Đồ Thị Bode Bằng Tay
- 5 4. Vẽ Đồ Thị Bode Bằng Phần Mềm
- 6 5. Phân Tích Ứng Dụng Thực Tế
- 7 6. Kỹ Thuật Nâng Cao
- 8 7. Thực Hành: Bài Tập Tự Làm
- 9 8. Tổng Kết
Mở Đầu
Đồ thị Bode là một trong những công cụ quan trọng nhất trong lĩnh vực kỹ thuật điều khiển và điện tử. Nó cho phép chúng ta phân tích và thiết kế các hệ thống phản hồi tần số (frequency response) một cách trực quan, nhanh chóng và hiệu quả. Bài viết dưới đây sẽ cung cấp cho bạn một hướng dẫn chi tiết, từ những kiến thức cơ bản nhất cho tới các kỹ thuật nâng cao, giúp bạn tự tin vẽ và hiểu đồ thị Bode cho mọi loại hệ thống.
Lưu ý: Bài viết này được viết bằng tiếng Việt, hướng tới độc giả có nền tảng kỹ thuật trung cấp đến nâng cao, bao gồm sinh viên, kỹ sư và những người tự học. Nếu bạn mới bắt đầu, hãy đọc phần “Kiến Thức Cơ Bản” trước khi tiến tới các phần phức tạp hơn.
1. Kiến Thức Cơ Bản Về Đồ Thị Bode
1.1. Định Nghĩa
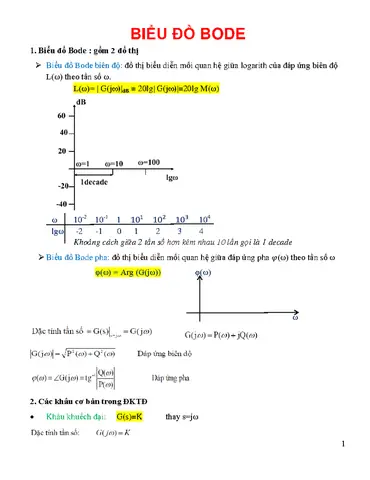
Đồ thị Bode là một cặp đồ thị biểu diễn độ lợi (gain) và pha (phase) của một hàm truyền (transfer function) theo tần số, thường được vẽ trên trục logarit (log‑scale) cho tần số và trục thẳng cho độ lợi (dB) và pha (độ). Hai đồ thị này cho phép chúng ta:
- Đánh giá độ ổn định của hệ thống.
- Xác định băng thông và tần số cắt.
- Dự đoán phản hồi thời gian (time response) thông qua mối quan hệ giữa tần số và pha.
1.2. Đơn Vị
| Tham số | Đơn vị |
|---|---|
| Tần số (ω) | rad/s hoặc Hz (1 Hz = 2π rad/s) |
| Độ lợi (Gain) | dB (decibel) = 20·log₁₀ |
| Pha (Phase) | độ (°) hoặc rad |
1.3. Các Thành Phần Cơ Bản Của Hàm Truyền
Hàm truyền ( G(s) ) thường được biểu diễn dưới dạng tích các zero và pole:
G(s)=K\frac{(s/z_1)(s/z_2)\dots}{(s/p_1)(s/p_2)\dots}
- Zero: Giá trị của ( s ) làm cho hàm truyền bằng 0 (tăng độ lợi ở tần số tương ứng).
- Pole: Giá trị của ( s ) làm cho hàm truyền vô hạn (giảm độ lợi ở tần số tương ứng).
- Gain tĩnh K: Hệ số tỉ lệ, ảnh hưởng đến độ lợi ở tần số rất thấp.
1.4. Tại Sao Dùng Logarithmic Scale?
- Nhân tử log giúp hiển thị dải tần số rộng (từ vài Hz tới vài MHz) trên cùng một đồ thị.
- Độ lợi ở dạng dB cũng là logarit, nên việc vẽ trên trục log‑scale làm cho các đoạn “góc” (corner) của zero và pole trở nên thẳng và dễ đọc.
2. Các Bước Cơ Bản Để Vẽ Đồ Thị Bode
2.1. Bước 1: Xác Định Hàm Truyền
Ví dụ: ( G(s)=\frac{10(s+2)}{s(s+10)} )
- Zero: ( s=-2 )
- Pole: ( s=0 ) và ( s=-10 )
- Gain tĩnh ( K=10 )
2.2. Bước 2: Chuyển Sang Biểu Thức ( G(j\omega) )
Thay ( s=j\omega ) và tách thành các phần:
G(j\omega)=\frac{10(j\omega+2)}{j\omega(j\omega+10)}
2.3. Bước 3: Xác Định Tần Số Góc (Corner Frequencies)

Có thể bạn quan tâm: Cách Vẽ Đầm Hoa Sen: Hướng Dẫn Từng Bước Để Tạo Nên Một Kiểu Đầm Độc Đáo Và Sang Trọng
\omega_{z}=2\; \text{rad/s}, \qquad
\omega_{p1}=0\; \text{rad/s} \;(đối với pole tại gốc), \qquad
\omega_{p2}=10\; \text{rad/s}
2.4. Bước 4: Vẽ Đồ Thị Độ Lợi (Magnitude)
2.4.1. Độ Lợi Tĩnh (Low‑Frequency Asymptote)
- Tại ( \omega \ll 2 ) rad/s, zero chưa “bắt” và pole tại gốc chi phối: độ lợi giảm -20 dB/decade.
- Tuy nhiên, vì có gain tĩnh K=10 (20 dB), đồ thị bắt đầu ở 20 dB tại 0.1 rad/s (hoặc giá trị rất thấp).
2.4.2. Thêm Độ Lợi Của Zero
- Zero tại 2 rad/s tạo “điểm gãy” +20 dB/decade sau (\omega =2).
2.4.3. Thêm Độ Lợi Của Pole Thứ Hai
- Pole tại 10 rad/s tạo “điểm gãy” -20 dB/decade sau (\omega =10).
2.4.4. Kết Hợp Các Đoạn
- 0 – 2 rad/s: -20 dB/decade (do pole gốc) → bắt đầu từ 20 dB tại 0.1 rad/s → khoảng -20 dB tại 1 rad/s.
- 2 – 10 rad/s: tổng slope = 0 dB/decade (‑20 + +20) → đường thẳng nằm ngang.
-
10 rad/s: slope = -20 dB/decade (‑20) → giảm dần.
2.5. Bước 5: Vẽ Đồ Thị Pha (Phase)
2.5.1. Định Nghĩa Công Thức
\phi(\omega)=\sum \text{(phase contributed by zeros)} – \sum \text{(phase contributed by poles)} + \phi_K
- Zero ở ( \omega_z ): đóng góp +90° khi (\omega \gg \omega_z), 0° khi (\omega \ll \omega_z), và thay đổi dần trong khoảng (0.1\omega_z, 10\omega_z).
- Pole ở ( \omega_p ): đóng góp –90° khi (\omega \gg \omega_p).
2.5.2. Áp Dụng Cho Ví Dụ
- Zero tại 2 rad/s: +45° ở (\omega=2) rad/s (trung điểm), +90° khi (\omega>20) rad/s.
- Pole tại 0 (gốc): –90° ngay từ tần số rất thấp và duy trì –90°.
- Pole tại 10 rad/s: –45° ở (\omega=10) rad/s, –90° khi (\omega>100) rad/s.
2.5.3. Tổng Pha
- Low‑frequency ((\omega <0.2) rad/s): (-90°) (chỉ có pole gốc).
- 0.2 – 2 rad/s: pha tăng dần từ –90° tới 0° (do zero bắt đầu ảnh hưởng, nhưng pole gốc vẫn -90° → tổng -45° vào khoảng 1 rad/s).
- 2 – 10 rad/s: pha dao động quanh 0° (zero +90°, pole gốc –90° → triệt tiêu).
-
10 rad/s: pha giảm xuống –90° (pole thứ hai –90°, zero +90° vẫn triệt tiêu, nhưng pole gốc vẫn –90° → tổng –90°).
2.6. Bước 6: Vẽ Đồ Thị Thực (Optional)
Nếu muốn có đồ thị Bode “thực” (không phải asymptote), tính giá trị chính xác tại một số tần số mẫu (ví dụ: 0.1, 1, 5, 20 rad/s) và nối các điểm.
3. Phương Pháp Vẽ Đồ Thị Bode Bằng Tay
3.1. Dùng Giấy Tròn Logarit
- Chia trục tần số thành các bậc lũy thừa 10 (10⁰, 10¹, 10², …) hoặc 2 (2⁰, 2¹, 2²,… tùy mục đích).
- Đánh dấu các tần số góc (corner frequencies) trên trục này.
3.2. Đồ Thị Độ Lợi
- Xác định slope ở mỗi đoạn (0, ±20, ±40 dB/decade …).
- Bắt đầu từ giá trị dB tại một tần số rất thấp (thường 0.1 rad/s) dựa vào gain tĩnh.
- Vẽ các đoạn thẳng với slope đã xác định, thay đổi slope tại mỗi corner frequency.
3.3. Đồ Thị Pha
- Xác định độ thay đổi của mỗi zero và pole (±90°).
- Đặt khoảng ảnh hưởng: thường từ 0.1×(\omega_c) tới 10×(\omega_c).
- Vẽ các đường cong (đôi khi gần như đường thẳng trong khoảng ảnh hưởng) và cộng lại.
3.4. Lưu Ý Khi Vẽ
- Góc 45°: điểm giữa 0.1×(\omega_c) và 10×(\omega_c) thường là (\omega = \omega_c), tại đó pha thay đổi khoảng 45°.
- Khoảng lặp lại: Đối với hệ thống có nhiều pole/zero gần nhau, các ảnh hưởng sẽ chồng lấn, cần cộng dồn.
- Sửa sai: Nếu độ lợi thực tại một tần số không khớp với asymptote, điều chỉnh bằng cách thêm “độ lệch” (usually ±3 dB) tại các corner.
4. Vẽ Đồ Thị Bode Bằng Phần Mềm
4.1. MATLAB / Octave
% Định nghĩa hàm truyền
num = 101 2; % Numerator: 10(s+2)
den = 1 0 10; % Denominator: s(s+10) sys = tf(num, den); % Tạo đối tượng transfer function % Vẽ đồ thị Bode
bode(sys);
grid on;
title('Đồ thị Bode của G(s)=10(s+2)/s(s+10)');
bodetự động tính và vẽ cả magnitude (dB) và phase (độ) trên trục log‑scale.- Dùng
margin(sys)để xem gain margin, phase margin và tần số cắt.
4.2. Python (control library)

Có thể bạn quan tâm: Cách Vẽ Đường Đẳng Nhiệt: Hướng Dẫn Chi Tiết Từ Cơ Bản Đến Nâng Cao
import control as ctrl
import matplotlib.pyplot as plt # Định nghĩa hàm truyền
num = 10, 20 # 10s + 20
den = 1, 10, 0 # s^2 + 10s
sys = ctrl.TransferFunction(num, den) # Vẽ Bode
mag, phase, omega = ctrl.bode(sys, dB=True, Plot=True)
plt.show()
4.3. Các Phần Mềm Khác
- LTspice: Vẽ Bode bằng việc tạo một AC analysis.
- LabVIEW, Simulink, Scilab, GNU Octave, Mathematica đều hỗ trợ.
4.4. Khi Dùng Phần Mềm Cần Lưu Ý
- Kiểm tra đơn vị (rad/s vs Hz). Một số công cụ mặc định sử dụng rad/s.
- Đặt tầm tần số phù hợp (
omega = logspace(-2, 2, 1000)). - Kiểm tra các thông số như
dB=Trueđể hiển thị đúng dB.
5. Phân Tích Ứng Dụng Thực Tế
5.1. Kiểm Tra Ổn Định
- Phase margin (PM) và Gain margin (GM) được đọc trực tiếp từ đồ thị Bode.
- PM: Khoảng góc còn lại trước khi pha đạt –180° tại tần số gain crossover (nơi |G(jω)|=0 dB).
- GM: Khoảng dB còn lại trước khi độ lợi đạt 0 dB tại tần số phase crossover (nơi pha = –180°).
Quy tắc thiết kế: PM > 45° và GM > 6 dB thường được coi là ổn định và có khả năng chịu lỗi tốt.
5.2. Xác Định Băng Thông (Bandwidth)
- Băng thông thường được định nghĩa là tần số mà độ lợi giảm 3 dB so với độ lợi tĩnh (cắt –3 dB). Đọc trực tiếp trên đồ thị magnitude.
5.3. Thiết Kế Bộ Lọc (Filter Design)
- Bộ lọc thấp thông (Low‑pass): Pole ở tần số cắt, zero ở gốc.
- Bộ lọc cao thông (High‑pass): Zero ở tần số cắt, pole ở gốc.
- Bộ lọc dải thông (Band‑pass): Zero và pole tạo dải tần thụ động.
5.4. Điều Khiển PID
- Khi thêm PID controller, các zero và pole mới xuất hiện, ảnh hưởng tới độ lợi và pha. Đồ thị Bode giúp điều chỉnh các tham số (K_P, K_I, K_D) sao cho đáp ứng mong muốn (ví dụ: tăng PM, giảm overshoot).
6. Kỹ Thuật Nâng Cao
6.1. Đồ Thị Bode Cho Hệ Thống Không Tuyến (Non‑linear)
- Sử dụng linearization quanh điểm làm việc (operating point) để thu được hàm truyền tuyến tính và vẽ Bode.
- Phương pháp describing function cho các phi tuyến nhẹ (ví dụ: relay, dead‑zone).
6.2. Đồ Thị Bode Cộng Thêm (Superposition)
- Khi hệ thống là chuỗi các khối (blocks) nối tiếp, độ lợi và pha tổng cộng bằng tổng các độ lợi và pha của từng khối.
- Dễ dàng vẽ Bode cho từng khối riêng rẽ, sau đó cộng lại.
6.3. Độ Lệch (Deviation) Trong Đồ Thị Thực
Có thể bạn quan tâm: Cách Vẽ Đường Xoắn Ốc: Hướng Dẫn Chi Tiết Từ Cơ Bản Đến Nâng Cao
- Độ lệch tối đa của đồ thị thực so với asymptote thường là ±3 dB tại mỗi corner frequency (đối với đơn pole hoặc zero). Với cặp pole/zero (second‑order), độ lệch có thể lớn hơn và phụ thuộc vào hệ số giảm chấn (damping ratio ζ).
6.4. Đồ Thị Bode 3D (Bode Surface)
- Đối với hệ thống có hai hoặc nhiều biến tần số (ví dụ: hàm truyền đa biến), có thể vẽ bode surface với trục ( \omega_1, \omega_2 ) và độ lợi.
- Công cụ: MATLAB
bodeplotvới tùy chọnFrequencyRange.
6.5. Phân Tích Độ Ổn Định Bằng Nyquist và Bode
- Đồ thị Nyquist cung cấp thông tin toàn diện hơn nhưng Bode vẫn được ưa chuộng vì độ trực quan.
- Khi PM và GM đủ lớn, hệ thống thường ổn định theo tiêu chuẩn Nyquist.
7. Thực Hành: Bài Tập Tự Làm
Bài 1
Cho hàm truyền:
G(s)=\frac{5(s+1)}{(s+2)(s^2+4s+5)}
- Xác định các zero, pole, và gain tĩnh.
- Vẽ đồ thị Bode (cả magnitude và phase) bằng tay.
- Kiểm tra PM và GM bằng MATLAB.
Bài 2
Thiết kế một bộ lọc low‑pass bậc hai có tần số cắt 1 kHz và giảm chấn ζ=0.707. Viết hàm truyền, vẽ đồ thị Bode, và xác định độ lợi tại 10 kHz.
Bài 3
Một hệ thống điều khiển PID có các tham số (K_P=2, K_I=1, K_D=0.5). Viết hàm truyền của PID, cộng với hàm truyền của một plant (G_p(s)=\frac{1}{s(s+10)}). Vẽ đồ thị Bode tổng và đưa ra nhận xét về PM.
Gợi ý: Sử dụng
tfvàbodetrong MATLAB để xác nhận kết quả vẽ tay.
8. Tổng Kết
Việc vẽ đồ thị Bode không chỉ là một kỹ năng cơ bản trong môn học Điều khiển và Điện tử mà còn là công cụ thiết yếu trong thiết kế và phân tích thực tiễn. Bằng cách nắm vững:
- Cách phân tích hàm truyền (zero, pole, gain).
- Xác định các tần số góc và slope cho độ lợi.
- Tính pha thông qua quy tắc ±90° cho mỗi zero/pole.
- Sử dụng phần mềm để kiểm tra và tinh chỉnh.
Bạn sẽ có thể nhanh chóng đánh giá độ ổn định, băng thông, và đáp ứng tần số của bất kỳ hệ thống nào.
Hãy thực hành! Vẽ nhiều đồ thị, so sánh với kết quả phần mềm, và dần dần bạn sẽ cảm nhận được sức mạnh của Bode trong việc “đọc” hành vi của hệ thống chỉ bằng một hình ảnh. Chúc bạn thành công trong hành trình trở thành chuyên gia điều khiển!