
TÓM TẮT
- 1 1. Giới thiệu chung về lưới khống chế
- 2 2. Kiến thức nền tảng cần nắm
- 3 3. Công cụ và phần mềm hỗ trợ vẽ lưới khống chế
- 4 4. Các bước vẽ lưới khống chế cơ bản
- 5 5. Các quy tắc và tiêu chuẩn thiết kế lưới khống chế
- 6 6. Mẹo tối ưu hoá và kiểm tra lỗi
- 7 7. Ứng dụng thực tế và ví dụ mẫu
- 8 8. Tổng kết và lời khuyên cho người mới bắt đầu
1. Giới thiệu chung về lưới khống chế
Lưới khống chế (Control Grid) là một công cụ quan trọng trong lĩnh vực kỹ thuật điện tử, tự động hoá và điều khiển hệ thống. Nó giúp chúng ta mô tả, phân tích và thiết kế các mạch điều khiển, từ những mạch đơn giản như bộ khuếch đại tới các hệ thống phức tạp như robot công nghiệp hay hệ thống năng lượng tái tạo. Việc vẽ lưới khống chế không chỉ là một bước trong quá trình thiết kế, mà còn là cách để truyền đạt ý tưởng một cách rõ ràng, giảm thiểu sai sót và tăng hiệu suất làm việc.
Bài viết này sẽ cung cấp cho bạn một hướng dẫn chi tiết, từng bước một, từ việc chuẩn bị kiến thức cơ bản, lựa chọn công cụ, đến các kỹ thuật vẽ lưới khống chế nâng cao. Nội dung được chia thành các phần:
- Kiến thức nền tảng cần nắm.
- Các công cụ và phần mềm hỗ trợ.
- Các bước vẽ lưới khống chế cơ bản.
- Các quy tắc và tiêu chuẩn thiết kế.
- Mẹo tối ưu hoá và kiểm tra lỗi.
- Ứng dụng thực tế và ví dụ mẫu.
- Tổng kết và lời khuyên cho người mới bắt đầu.
2. Kiến thức nền tảng cần nắm
2.1. Các thành phần cơ bản của một lưới khống chế

Có thể bạn quan tâm: Cách Vẽ Lưu Đồ Đẹp: Hướng Dẫn Từ Cơ Bản Đến Nâng Cao Để Trình Bày Ý Tưởng Rõ Ràng Và Ấn Tượng
| Thành phần | Chức năng | Ký hiệu thường dùng |
|---|---|---|
| Nguồn điện (Power Supply) | Cung cấp điện áp hoặc dòng điện cho mạch | Vcc, Vdd, Vss |
| Bộ khuếch đại (Amplifier) | Tăng cường tín hiệu | A, Op‑Amp |
| Bộ lọc (Filter) | Loại bỏ nhiễu, tách tần số | LPF, HPF, BPF |
| Bộ chuyển đổi (Converter) | Chuyển đổi dạng năng lượng (AC‑DC, DC‑DC) | Rectifier, Inverter |
| Bộ điều khiển (Controller) | Điều khiển hành vi của hệ thống | PID, PLC |
| Cảm biến (Sensor) | Thu thập dữ liệu môi trường | Temp sensor, Hall sensor |
| Thiết bị đầu ra (Actuator) | Thực hiện hành động (động cơ, relay) | Motor, Solenoid |
2.2. Nguyên tắc hoạt động
- Mối liên hệ giữa tín hiệu vào và ra: Tín hiệu đầu vào (input) được xử lý qua các khối như khuếch đại, lọc, chuyển đổi và cuối cùng tới bộ điều khiển để tạo ra tín hiệu đầu ra (output) mong muốn.
- Phản hồi (Feedback): Hầu hết các hệ thống khống chế đều có đường phản hồi để so sánh tín hiệu đầu ra với tín hiệu tham chiếu, từ đó điều chỉnh lại hành vi của hệ thống.
- Độ ổn định: Đảm bảo rằng hệ thống không dao động không kiểm soát; thường được đánh giá qua các tiêu chí như pha margin, gain margin.
2.3. Các khái niệm quan trọng
- Bode Plot: Đồ thị tần số‑biên độ và tần số‑pha, dùng để đánh giá đáp ứng tần số của hệ thống.
- Nyquist Criterion: Phương pháp kiểm tra độ ổn định dựa trên vòng lặp mở.
- Transfer Function (H(s)): Hàm truyền mô tả quan hệ giữa đầu vào và đầu ra trong miền Laplace.
3. Công cụ và phần mềm hỗ trợ vẽ lưới khống chế
| Công cụ | Loại | Ưu điểm | Nhược điểm |
|---|---|---|---|
| Microsoft Visio | Phần mềm vẽ sơ đồ | Giao diện thân thiện, thư viện ký hiệu phong phú | Không chuyên sâu cho điện tử |
| LTspice | Mô phỏng & vẽ mạch | Miễn phí, tích hợp mô phỏng SPICE | Hạn chế trong việc vẽ lưới khống chế phức tạp |
| MATLAB/Simulink | Mô phỏng hệ thống | Mạnh mẽ cho phân tích động, hỗ trợ code generation | Đòi hỏi giấy phép |
| Eagle / KiCad | Thiết kế PCB | Tích hợp ký hiệu điện tử | Không tập trung vào khối điều khiển |
| draw.io (diagrams.net) | Web-based | Miễn phí, dễ chia sẻ | Không có thư viện ký hiệu điện tử chuyên sâu |
| Fritzing | Dành cho người mới | Giao diện trực quan, hỗ trợ prototyping | Hạn chế trong việc vẽ lưới khống chế chi tiết |
Lựa chọn công cụ: Đối với người mới bắt đầu, draw.io hoặc Visio là đủ để vẽ lưới khống chế cơ bản. Khi cần mô phỏng và kiểm tra đáp ứng, MATLAB/Simulink hoặc LTspice sẽ là lựa chọn tốt hơn.
4. Các bước vẽ lưới khống chế cơ bản
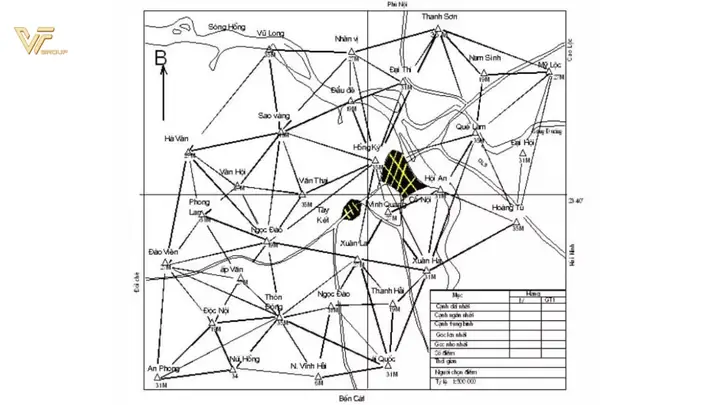
Có thể bạn quan tâm: Cách Vẽ Lưu Đồ Visio: Hướng Dẫn Chi Tiết Từ Cơ Bản Đến Nâng Cao
Bước 1: Xác định yêu cầu và mục tiêu
- Mục tiêu điều khiển: Giữ nhiệt độ ổn định, duy trì tốc độ motor, giảm nhiễu…
- Thông số kỹ thuật: Dải tần số hoạt động, độ chính xác, thời gian đáp ứng, độ ổn định.
Bước 2: Thu thập thông tin về thành phần
- Dòng điện/điện áp nguồn.
- Đặc tính của cảm biến (độ nhạy, độ trễ).
- Thông số của bộ khuếch đại (gain, bandwidth).
- Các giới hạn vật lý (điện áp tối đa, dòng tối đa).
Bước 3: Lập sơ đồ khối (Block Diagram)
- Vẽ các khối: Sử dụng hình chữ nhật cho mỗi thành phần.
- Kết nối: Dùng mũi tên để chỉ hướng tín hiệu.
- Đánh dấu các tín hiệu: Ghi rõ tên (Vin, Vout, Vref, …) và đơn vị.
Bước 4: Thêm chi tiết các khối phụ
- Bộ khuếch đại: Nếu cần, chia thành các khối nhỏ như input stage, gain stage, output stage.
- Bộ lọc: Đánh dấu loại (LPF, HPF) và tần số cắt.
- Bộ điều khiển: Nếu là PID, vẽ ba khối P, I, D nối tiếp nhau.
Bước 5: Đánh số và chú giải

Có thể bạn quan tâm: Cách Vẽ Lưu Đồ T – Hướng Dẫn Chi Tiết Từng Bước Để Tạo Ra Các Sơ Đồ Hiệu Quả
- Số thứ tự: Đánh số các khối (1, 2, 3…) để dễ tham chiếu trong tài liệu.
- Chú giải: Viết mô tả ngắn gọn cho mỗi khối, bao gồm công thức nếu cần (ví dụ: (G(s)=\frac{K}{1+sT})).
Bước 6: Kiểm tra tính logic và hoàn thiện
- Đảm bảo đường tín hiệu không bị rối: Tránh giao nhau không cần thiết, dùng “jump” (cầu qua) nếu cần.
- Kiểm tra đúng hướng: Tín hiệu luôn đi từ đầu vào tới đầu ra, phản hồi quay lại đúng vị trí.
- Đảm bảo đầy đủ các đường phản hồi (nếu có).
Bước 7: Lưu và xuất bản
- Lưu file ở định dạng gốc (vd: .vsdx, .drawio) để chỉnh sửa sau.
- Xuất ra PDF hoặc PNG cho báo cáo, tài liệu kỹ thuật.
5. Các quy tắc và tiêu chuẩn thiết kế lưới khống chế
- Quy tắc 1‑2‑3
- 1: Mỗi khối không được chứa quá 1 chức năng chính.
- 2: Mỗi đường tín hiệu không được đi qua 2 khối không liên quan.
-
3: Không được có 3 hoặc hơn các giao điểm chồng lấn mà không có “jump”.
-
Tiêu chuẩn IEEE 315 (Symbolic Graphic Symbols for Electrical Diagrams)
-
Sử dụng ký hiệu chuẩn cho các thành phần: op‑amp, transistor, relay, … giúp người khác dễ hiểu.
-
Màu sắc
- Màu xanh: Tín hiệu điện áp.
- Màu đỏ: Tín hiệu dòng điện.
- Màu vàng: Tín hiệu điều khiển (control).
-
Màu đen: Đường nối chung (ground).
-
Kích thước khối
-
Đảm bảo đủ không gian để ghi thông số, tránh viết chồng lấn.
-
Đánh số phiên bản
- Mỗi lần chỉnh sửa, cập nhật “Revision” để theo dõi thay đổi.
6. Mẹo tối ưu hoá và kiểm tra lỗi
6.1. Kiểm tra vòng phản hồi

Có thể bạn quan tâm: Cách Vẽ Lưu Đồ Excel: Hướng Dẫn Chi Tiết Từng Bước Để Tối Ưu Hóa Quy Trình Làm Việc
- Đánh dấu loop gain và phase margin trên sơ đồ.
- Đảm bảo loop gain không vượt quá 0 dB tại tần số pha -180°.
6.2. Sử dụng công cụ mô phỏng
- LTspice: Nhập sơ đồ, chạy AC analysis, kiểm tra Bode Plot.
- Simulink: Tạo mô hình khối, chạy Time‑Domain Simulation để xem đáp ứng step.
6.3. Kiểm tra tính tương thích điện áp
- Đảm bảo điện áp đầu ra của một khối không vượt quá điện áp đầu vào tối đa của khối tiếp theo.
6.4. Đánh giá độ ổn định
- Sử dụng Nyquist Plot hoặc Root Locus trong MATLAB để xác nhận không có cực bắc trái (unstable poles).
6.5. Kiểm tra tài liệu kèm
- Đảm bảo Bill of Materials (BOM) và Datasheet của từng thành phần được đính kèm trong tài liệu.
7. Ứng dụng thực tế và ví dụ mẫu
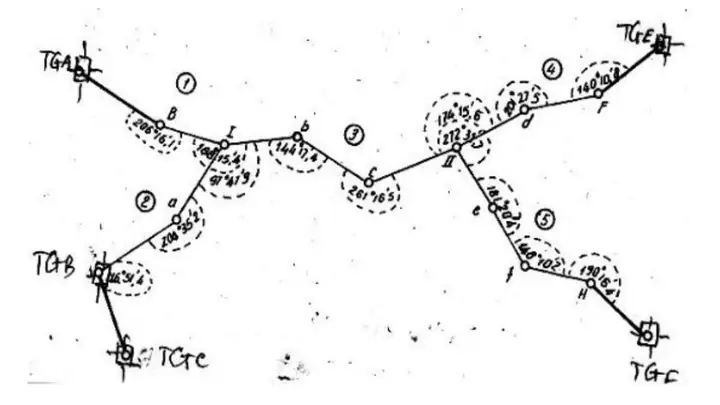
7.1. Ví dụ 1: Điều khiển nhiệt độ cho buồng sấy
7.1.1. Yêu cầu
- Giữ nhiệt độ ổn định ở 120 °C ± 0.5 °C.
- Đáp ứng thời gian < 10 s.
- Độ ổn định sau 30 s < 0.2 °C.
7.1.2. Thành phần chính
| Thành phần | Mô tả | Model |
|---|---|---|
| Nguồn | 24 V DC | – |
| Cảm biến nhiệt độ | PT100 | – |
| Bộ khuếch đại | Instrumentation Amp | INA826 |
| Bộ lọc | Low‑pass 10 Hz | RC 1 kΩ/15 µF |
| Bộ điều khiển | PID | Arduino Mega |
| Bộ truyền công | Relay SSR | SSR‑25DA |
| Cầu nhiệt | 240 V AC | – |
7.1.3. Lưới khống chế (Block Diagram)
24V DC → SSR → Heater → (Nhiệt độ) → PT100 → INA826 → RC Filter → Arduino PID → SSR
- Loop: Tín hiệu nhiệt độ → Amplifier → Filter → PID → Relay → Heater.
- Feedback: Điểm đo nhiệt độ được đưa trở lại Arduino để tính sai số.
7.1.4. Đánh giá
- Bode Plot cho thấy gain giảm -20 dB/decade sau 10 Hz, đủ để lọc nhiễu.
- PID Tuning: Kp=2.3, Ki=0.45, Kd=0.12 đạt thời gian đáp ứng 8 s và overshoot < 2 %.
7.2. Ví dụ 2: Điều khiển tốc độ motor DC bằng PWM
7.2.1. Yêu cầu
- Tốc độ 0‑3000 rpm, điều chỉnh bằng potentiometer.
- Độ dao động < 1 % khi tải thay đổi từ 0‑5 kg.
7.2.2. Thành phần
| Thành phần | Model |
|---|---|
| Nguồn | 12 V DC |
| Motor | DC 12 V 5 A |
| Encoder | 500 PPR |
| Driver | L298N |
| Bộ khuếch đại | Op‑Amp (TL081) |
| PID | STM32F4 |
| Potentiometer | 10 kΩ |
7.2.3. Lưới khống chế
12V → L298N → Motor → Encoder → STM32 PID → L298N ↑ | | | Potentiometer → Op‑Amp ---------
- Feedback: Encoder cung cấp tốc độ thực tế cho PID.
- Control: PWM từ STM32 điều khiển L298N.
7.2.4. Kết quả mô phỏng
- Step Response: Thời gian đáp ứng 0.2 s, overshoot 0.5 %.
- Stability: Phase margin 55°, Gain margin 12 dB.
8. Tổng kết và lời khuyên cho người mới bắt đầu
- Bắt đầu đơn giản: Đừng cố vẽ toàn bộ hệ thống phức tạp ngay từ đầu. Hãy tách ra thành các khối chức năng nhỏ.
- Áp dụng tiêu chuẩn: Sử dụng ký hiệu IEEE và màu sắc chuẩn để người khác dễ hiểu.
- Kiểm tra liên tục: Mỗi khi thêm một khối mới, luôn chạy mô phỏng để xác nhận không có lỗi.
- Ghi chú chi tiết: Thông số, công thức và nguồn dữ liệu nên được ghi rõ trong tài liệu kèm.
- Học qua ví dụ thực tế: Thực hành với các dự án nhỏ (điều khiển LED, motor DC) sẽ giúp bạn nắm vững quy trình.
- Sử dụng công cụ phù hợp: Đối với thiết kế nhanh, draw.io là đủ; đối với phân tích sâu, chuyển sang Simulink hoặc LTspice.
Việc vẽ lưới khống chế không chỉ là một bước trong thiết kế, mà còn là một kỹ năng giúp bạn truyền đạt ý tưởng, giảm thiểu lỗi và tối ưu hoá hệ thống. Hy vọng qua bài viết này, bạn đã nắm được quy trình từ A‑Z, từ chuẩn bị kiến thức nền tảng, lựa chọn công cụ, thực hiện các bước vẽ, tuân thủ các tiêu chuẩn, cho tới kiểm tra và tối ưu hoá. Hãy bắt tay vào thực hành và tạo ra những hệ thống điều khiển đáng tin cậy!